DailyMechaTHE ROBOTICS BRIEFING
⌕
INDEPENDENT SOURCES. A CLEARER PICTURE.Sunday, October 25, 2026
DAILYMECHA / 논문

논문

Fresh research. Original abstracts preserved.

초기화
Latest submittedRecently updated
12 records · newest first
그리드목록
감각운동 정렬: 체화된 정책 성공을 위한 플라톤적 대리 지표

감각운동 정렬: 체화된 정책 성공을 위한 플라톤적 대리 지표

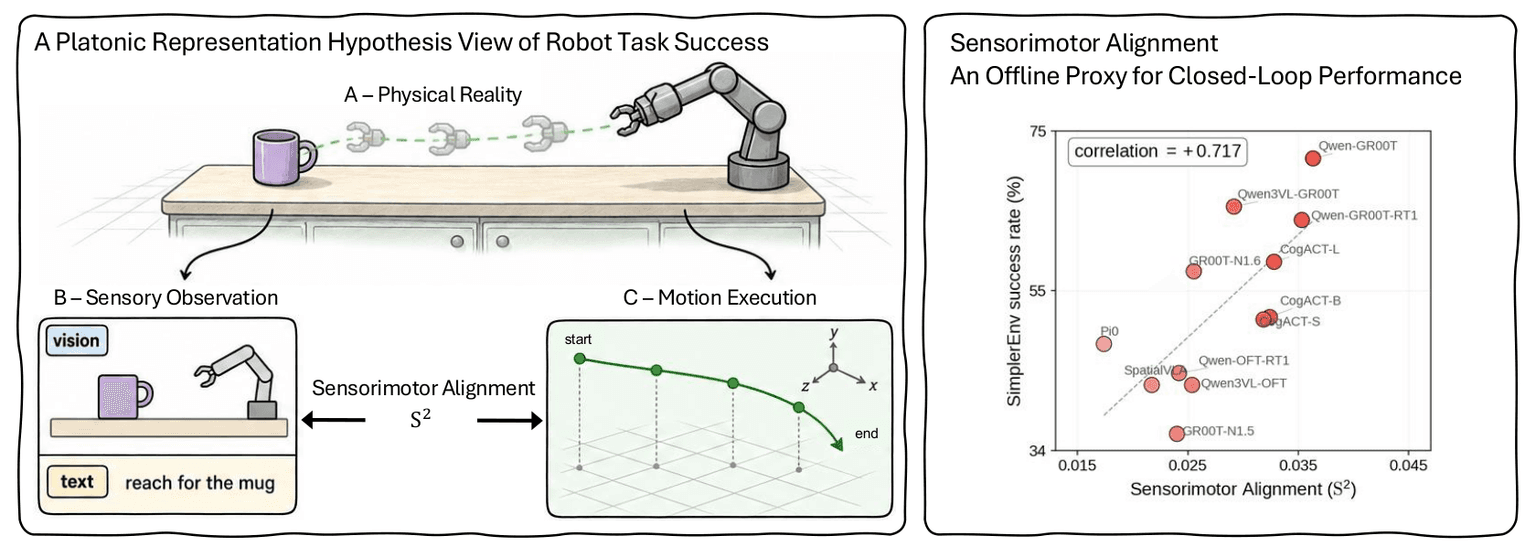
이 논문은 모델의 감각 표현을 말단 작동기 궤적으로 나타낸 물리적 운동의 기하학과 비교하는, 학습이 필요 없는 오프라인 지표인 감각운동 정렬(S²)을 제안한다. 12개의 비전-언어-행동 모델에서 S²는 후속 로봇 작업의 성공률과 양의 상관관계를 보인다. 저자들은 이를 미세 조정이나 비용이 많이 드는 폐루프 평가에 앞서 모델의 우선순위를 정하고 유망한 비전-언어 백본을 식별하는 저비용 방법으로 제시한다.

OpenTac: 맞춤형·확장형·전이 가능한 3D 촉각 센싱을 위한 오픈 생태계

OpenTac: 맞춤형·확장형·전이 가능한 3D 촉각 센싱을 위한 오픈 생태계

OpenTac은 로봇 응용을 위해 확장 가능한 저항식 촉각 스킨과 CAD, 시뮬레이션 및 데이터 수집 도구를 결합합니다. 구조화된 변형 가능 오버레이는 택셀 응답을 통해 수직력과 국소 전단력을 인코딩합니다. 저자들은 30개가 넘는 센서 설계를 제작했다고 보고하고, 실제 환경의 네 가지 로봇 구현체에서 촉각 피드백 제어와 조작 정책 학습을 시연합니다. 적응형 판독은 킬로헤르츠 속도에 도달하며, 1024택셀 스킨에서 업데이트당 16개 택셀을 샘플링할 때 전체 배열 래스터 스캔보다 19.2× 빠릅니다.

AI 삽화 · 근궤적을 통한 조화함수 기법 확장으로 협응 경로 생성AI 삽화

근궤적을 통한 조화함수 기법 확장으로 협응 경로 생성

이 프리프린트는 다각형 장애물이 있는 평면 공간에서 서로 대체 가능한 로봇과 목표 지점을 위한 협응 경로를 연구한다. 제안된 구성은 등각 사상과 일반화된 근궤적을 사용해 로봇-목표 배정 및 경로를 도출한다. 저자들은 안전성 검사와 시뮬레이션 사례를 설명한다. DailyMecha는 초록을 요약했으며, 수학적 주장을 독립적으로 검증하지 않았다.

Progress Probes P²: 비전-언어-행동 모델을 위한 경량 런타임 모니터링

Progress Probes P²: 비전-언어-행동 모델을 위한 경량 런타임 모니터링

Progress Probes는 오픈소스 π0.5 비전-언어-행동 모델의 활성값으로 선형 프로브를 학습하고, 성공적인 시연을 활용해 작업 진행 상황을 추정합니다. 런타임 모니터는 추정된 진행 상황이 예상 궤적보다 뒤처지거나 벗어나는 실행을 표시합니다. 시뮬레이션 및 실제 조작 작업 전반에서 이 방법은 VLM 기반 모니터 및 실패 데이터를 학습에 사용한 방법과 대등하거나 더 나은 성능을 보였으며, 외부 파운데이션 모델은 필요하지 않았습니다.

어텐션 기반 접촉 계획을 통한 휴머노이드 이동성

어텐션 기반 접촉 계획을 통한 휴머노이드 이동성

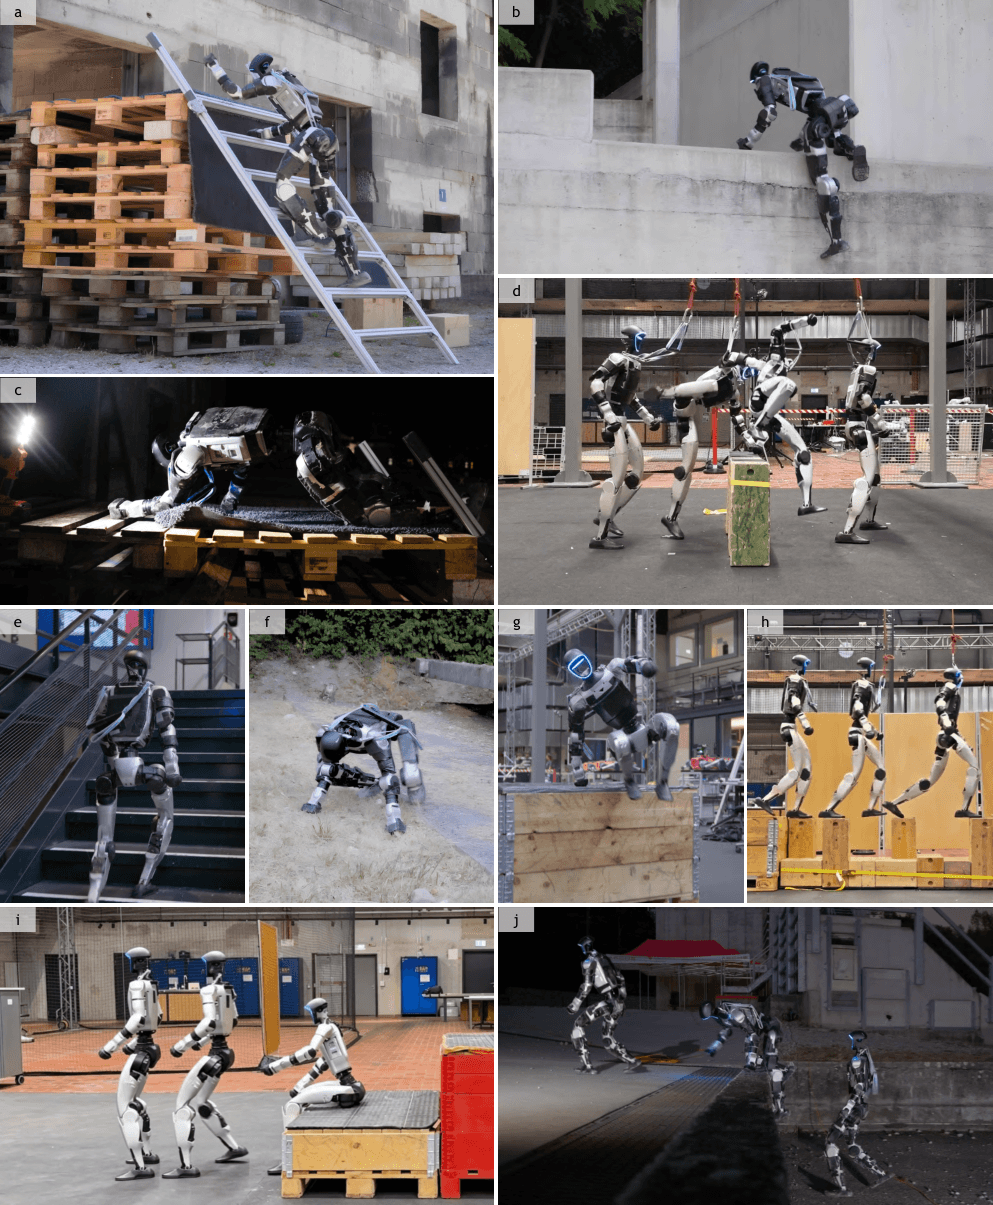
이 프레임워크는 어텐션 기반 접촉 계획기와 접촉 조건화 전신 추적기를 사용해 Unitree G1 휴머노이드를 제어합니다. 동작 데이터는 학습 사전 정보로만 사용되며, 강화학습 미세 조정을 통해 정책이 시연 데이터의 범위를 벗어난 지형 변화에도 대응하도록 합니다. 배포 시에는 기준 입력 없이 온보드 관측값을 사용하므로, 하나의 정책으로 사다리와 계단 오르기, 기어가기, 도약해 장애물 넘기, 징검다리 건너기 등의 작업을 수행할 수 있습니다.

강체 탑재체의 협력 궤도 수송을 위한 분산형 이중 수준 최적화

강체 탑재체의 협력 궤도 수송을 위한 분산형 이중 수준 최적화

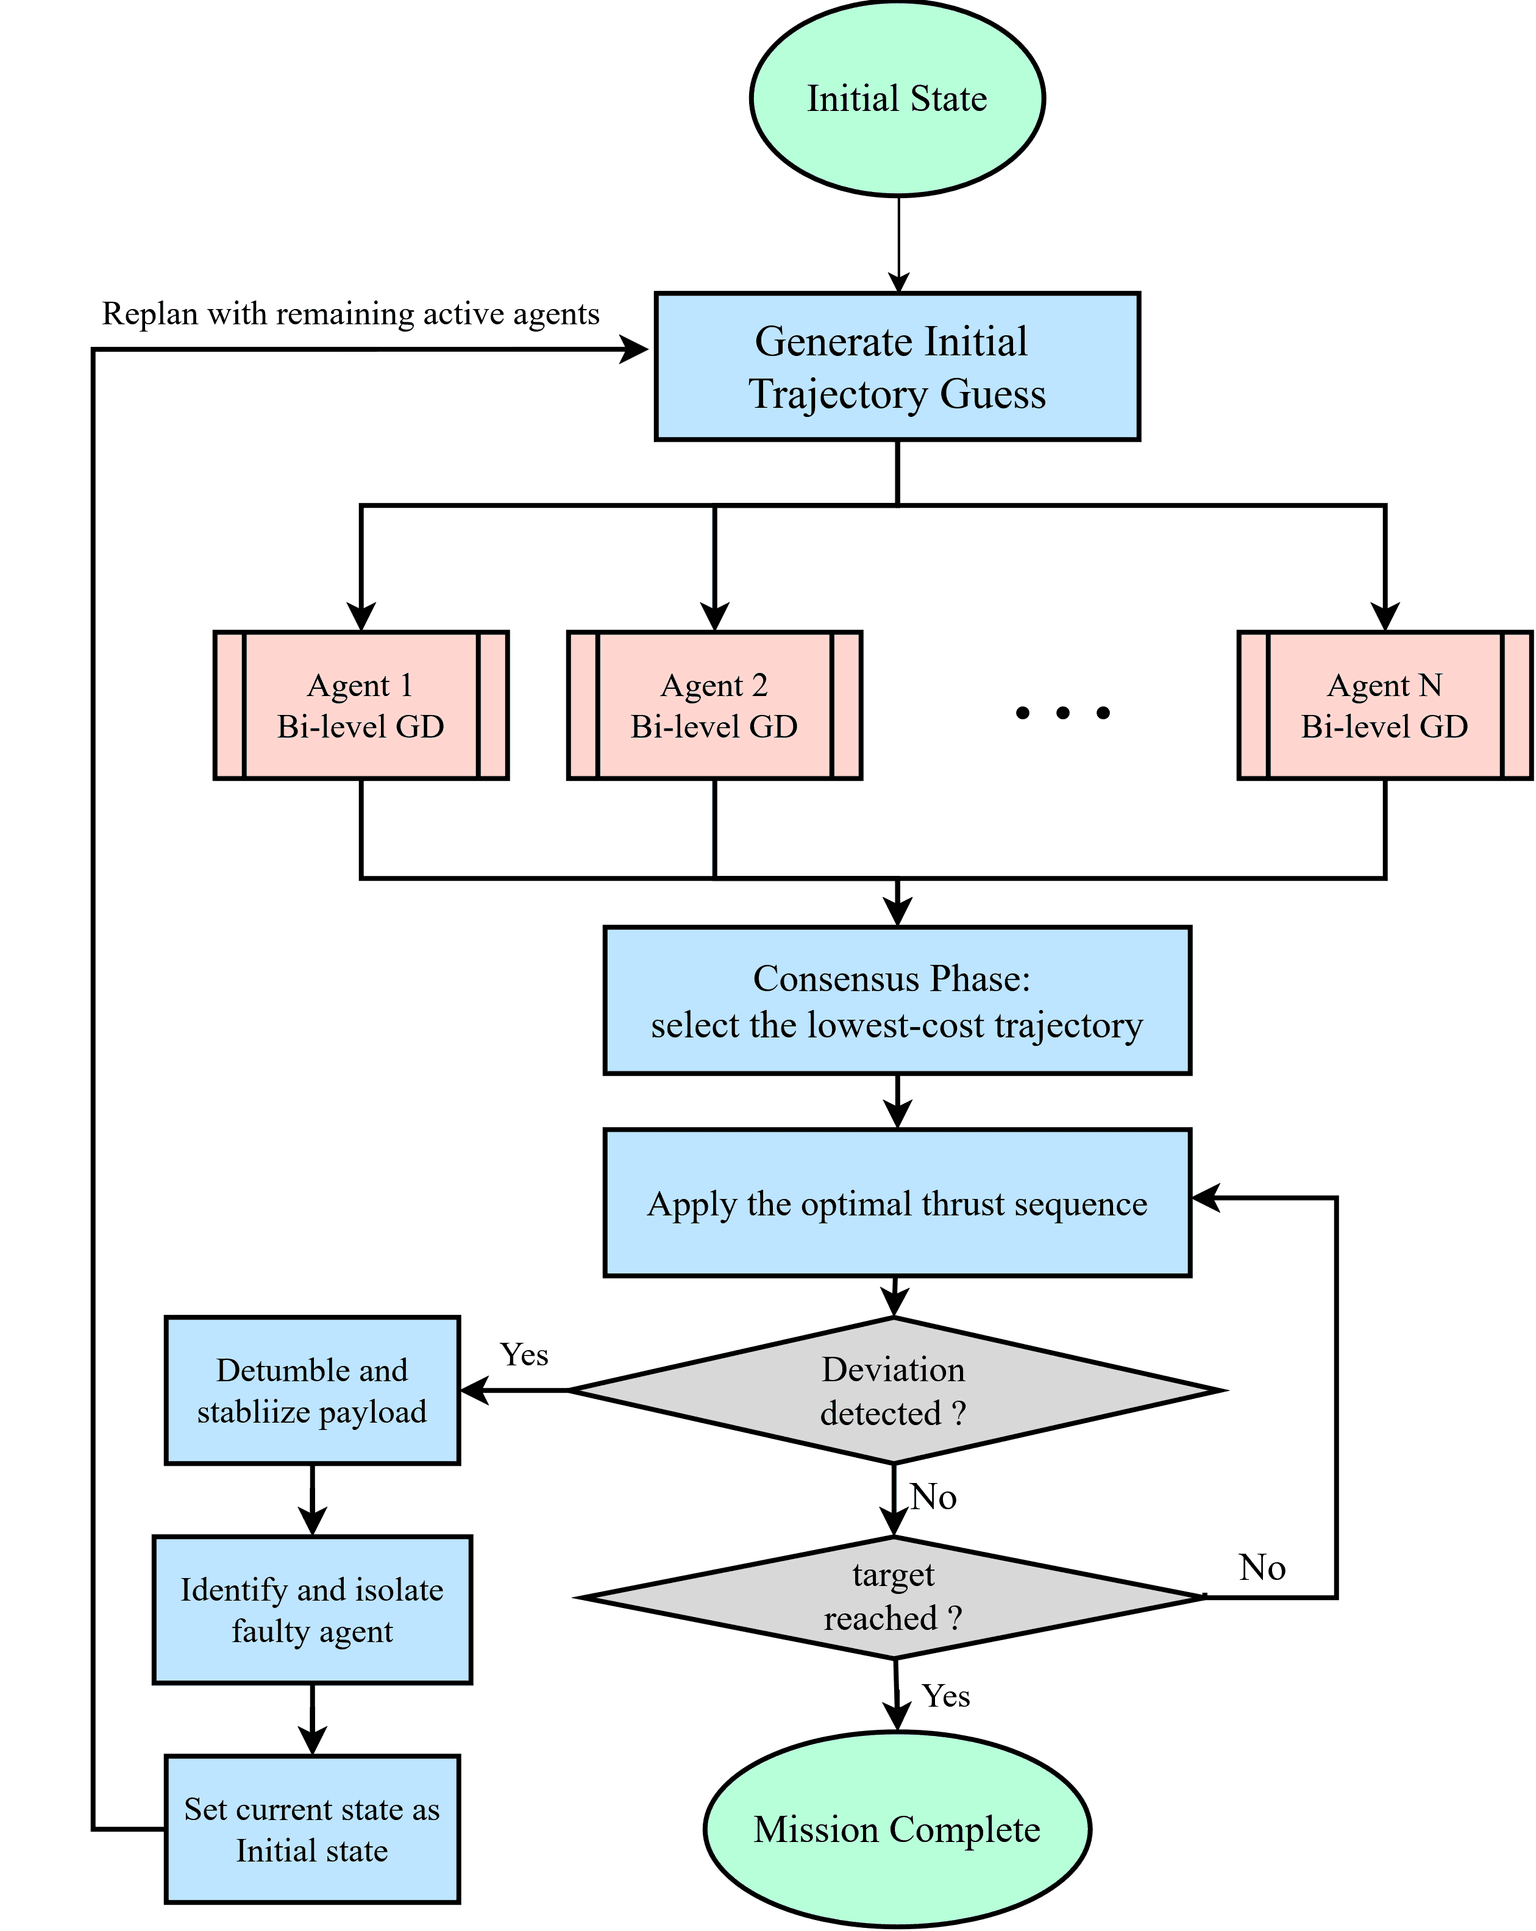
이 논문은 강체 탑재체를 수송하는 소형 우주선 군집을 위한 분산형 이중 수준 최적화 프레임워크를 제시한다. 이 프레임워크는 볼록 추력 할당 문제와 탑재체 토크 궤적을 탐색하는 외부 문제를 분리하고, 전체 비선형 계획법이 수렴할 때까지 기다리지 않고 정확한 그래디언트를 사용해 연료 효율적인 해를 찾는다. 저자들은 이론적 수렴 보장을 제시하고, 비행 중 고장으로부터의 폐루프 복구를 포함한 광범위한 몬테카를로 시뮬레이션으로 이 방법을 검증한다. 짧은 시간 규모에서의 성능은 에이전트 수에 따라 확장된다.

SCOPE: 로봇 장기 계획 데이터셋을 위한 계획 오류 수정 기반 장면 그래프 구성

SCOPE: 로봇 장기 계획 데이터셋을 위한 계획 오류 수정 기반 장면 그래프 구성

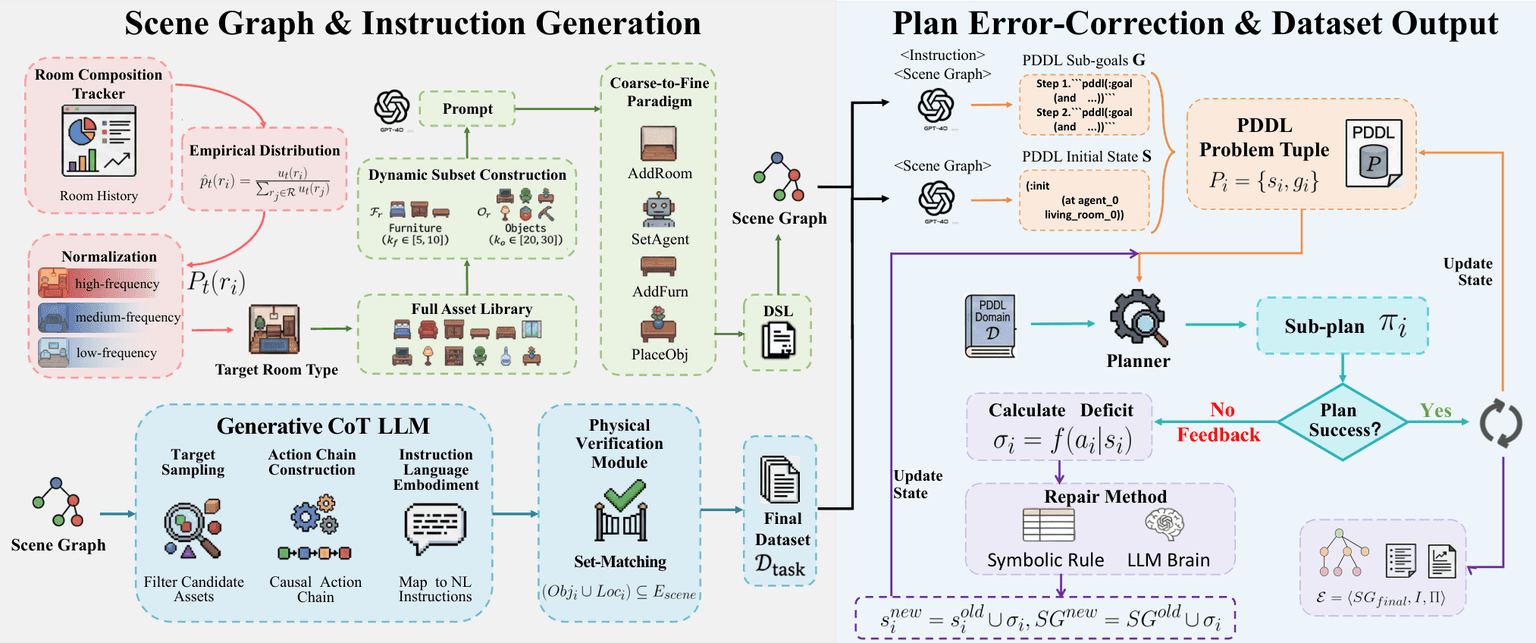
SCOPE는 로봇용 다양하고 실행 가능한 작업 및 동작 계획 데이터셋을 생성하는 자동화 프레임워크입니다. 계획 실행 실패를 활용해 장면 그래프의 논리적 불일치를 수정함으로써 계획의 물리적 실행 가능성을 확보하는 것을 목표로 합니다. 실험에서 SCOPE로 생성한 데이터는 DELTA 생성 데이터로 학습한 모델에 비해 미세 조정된 후속 TAMP 모델의 성공률을 절대값 기준 12.33% 향상시켰습니다.

VecTile: 3-DoF 힘 감지를 위한 저비용 유연 촉각 어레이

VecTile: 3-DoF 힘 감지를 위한 저비용 유연 촉각 어레이

VecTile은 압저항층과 실리콘 돌기를 사용해 수직력과 전단력을 구분하는 두께 6 mm의 유연 촉각 어레이입니다. 4×4 어레이의 가격은 $35 미만이며, 단일 택셀 테스트에서 수직력과 전단력 오차의 RMS는 각각 0.39 N과 0.16 N이었습니다. 저자들은 풍선을 손상시키지 않는 메스 접촉과 Diffusion Policy 기반 전원 플러그 삽입 성능의 향상을 시연합니다.

CoHelix: Event-Based Multi-Propeller Rotation-Rate Tracking with Shared Projective Geometry

CoHelix: Event-Based Multi-Propeller Rotation-Rate Tracking with Shared Projective Geometry

CoHelix is a recursive event-camera filter that tracks rotation rates for four rigidly mounted, coplanar quadcopter propellers while jointly estimating a shared image homography. On moving-camera recordings, it achieved 62.9% lock—time within 2% of synchronized ground truth—versus 39.8% for HelixTrack and 22.2% for EventPro. On a separate target-follower dataset, it reached 95.9% lock using measurement settings selected on the moving-camera data and a fixed initial rate.

번역 대기 · 영어 요약
GelSlim 5.0: 단일 손끝 카메라로 시각과 촉각 통합

GelSlim 5.0: 단일 손끝 카메라로 시각과 촉각 통합

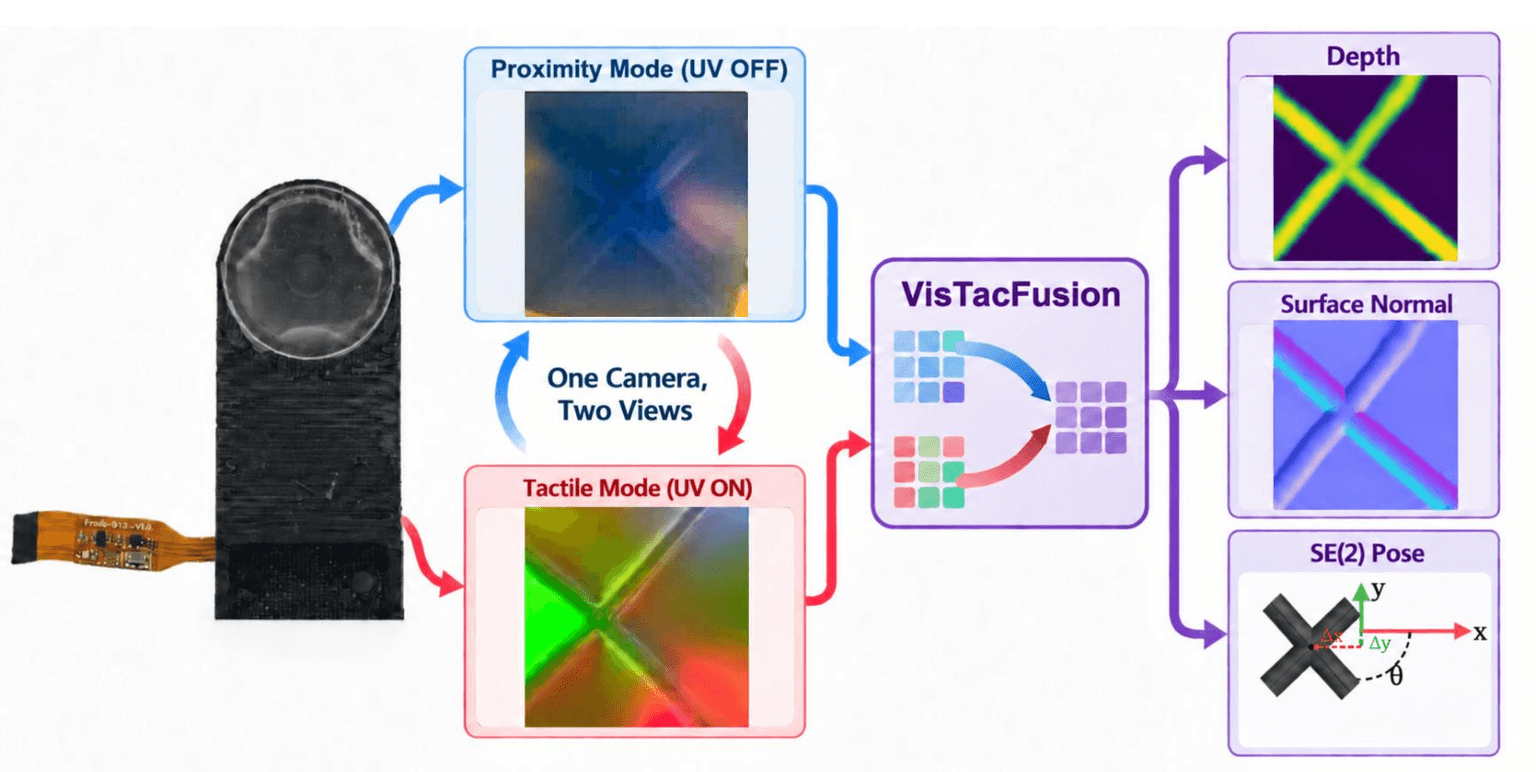
GelSlim 5.0은 고정된 손끝 카메라 하나와 UV 반응형 접촉층을 사용해 조명을 전환하며 시각 및 촉각 이미지를 순차적으로 캡처합니다. VisTacFusion 트랜스포머는 평면상의 물체 자세와 접촉 깊이 및 표면 법선을 추정하며, 모달리티 드롭아웃을 통해 쌍별 또는 단일 모달리티 입력을 지원합니다. 알려진 물체 12개에 대한 실제 검증 데이터에서 쌍별 입력은 촉각 전용 추론보다 깊이 MSE를 61.2% 낮췄고, 시각 전용 추론보다 93.7% 낮췄습니다.

불확실성을 고려한 순응형 보조를 위한 전신 동작 기반 기준 궤적 생성

불확실성을 고려한 순응형 보조를 위한 전신 동작 기반 기준 궤적 생성

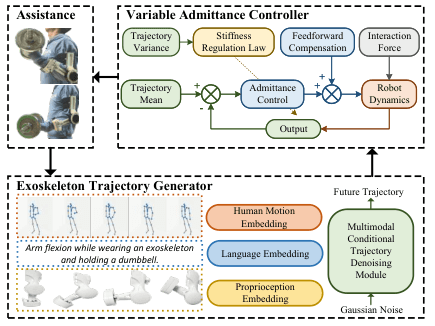
이 논문은 외골격 보조를 위한 이중 루프 제어 전략을 제안한다. 잡음 제거 생성기는 전신 인체 동작과 외골격 고유감각 정보를 사용하고, 작업 설명을 보조 단서로 활용해 미래 궤적을 생성한다. 제어기는 샘플링된 궤적의 평균을 기준값으로, 분산을 가변 어드미턴스 제어를 통한 강성 조절에 사용한다. 실험 결과, 표준 기준 방법보다 근육 활성도가 감소하고 무보조 조건보다 대사 에너지 소비가 낮은 것으로 나타났다.

로봇이 아닌 합성 데이터에서 로봇 행동 사전분포 학습하기

로봇이 아닌 합성 데이터에서 로봇 행동 사전분포 학습하기

이 논문은 제어의 수학적 추상화에 기반해 절차적으로 생성한 데이터만으로, 사전 학습 중 실제 로봇 행동을 보지 않은 Transformer가 유용한 로봇 행동 사전분포를 학습할 수 있는지 시험한다. 모델은 인컨텍스트 학습을 통해 접해 보지 않은 실제 로봇 작업에서 무시할 수 없는 수준의 제로샷 행동 예측 성능을 보인다. 특화된 제어 사전분포는 일반적인 인과 사전분포보다 뛰어나다. 연산량을 맞춰 실제 로봇 데이터로 학습한 모델은 학습 중 접한 데이터셋에서만 더 나은 성능을 보인다.

Verified published records only; coverage is not a census. arXiv preprints may not be peer reviewed. Official code is linked only after verification.