
감각운동 정렬: 체화된 정책 성공을 위한 플라톤적 대리 지표
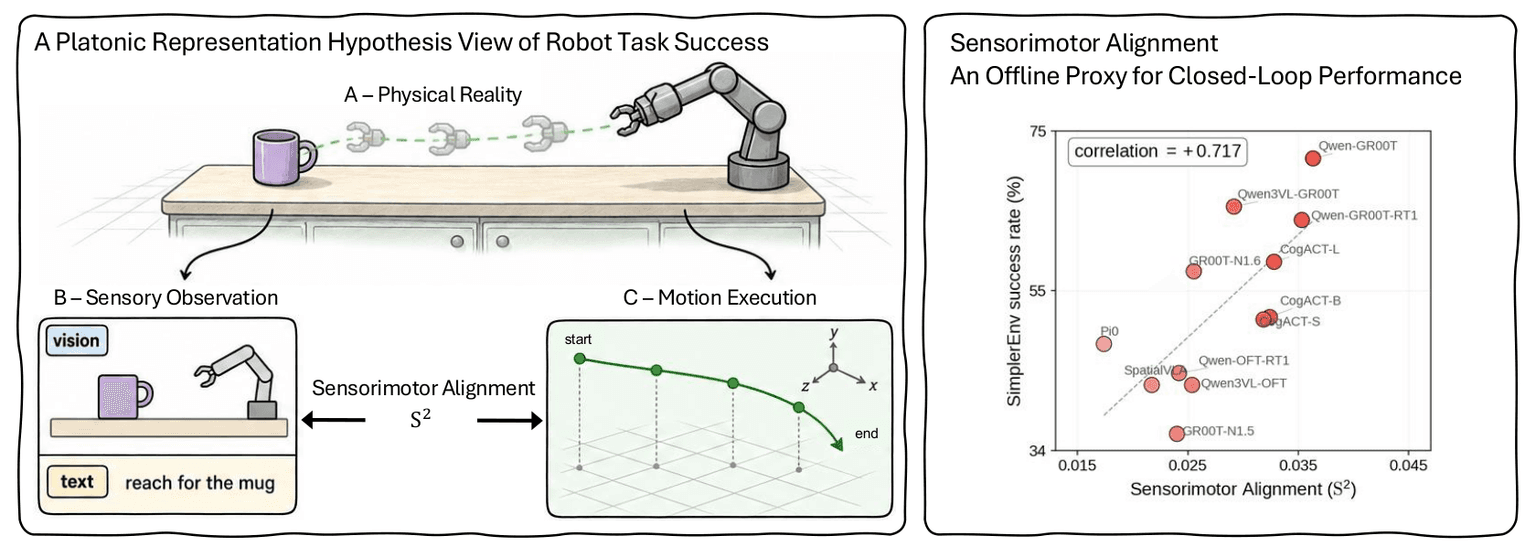
이 논문은 모델의 감각 표현을 말단 작동기 궤적으로 나타낸 물리적 운동의 기하학과 비교하는, 학습이 필요 없는 오프라인 지표인 감각운동 정렬(S²)을 제안한다. 12개의 비전-언어-행동 모델에서 S²는 후속 로봇 작업의 성공률과 양의 상관관계를 보인다. 저자들은 이를 미세 조정이나 비용이 많이 드는 폐루프 평가에 앞서 모델의 우선순위를 정하고 유망한 비전-언어 백본을 식별하는 저비용 방법으로 제시한다.
출처에 기반한 짧은 요약입니다. 기사 전문을 재게시하지 않으며 AI의 도움을 받아 작성·번역합니다.
논문 정보
Yunfei Xie, Howard H. Qian, Shiyi Lan, Kaiyu Hang, Chen Wei
arXiv: 2610.31670 · v1
사전 공개 논문은 동료 심사를 마치지 않았을 수 있습니다.