
SCOPE: 로봇 장기 계획 데이터셋을 위한 계획 오류 수정 기반 장면 그래프 구성
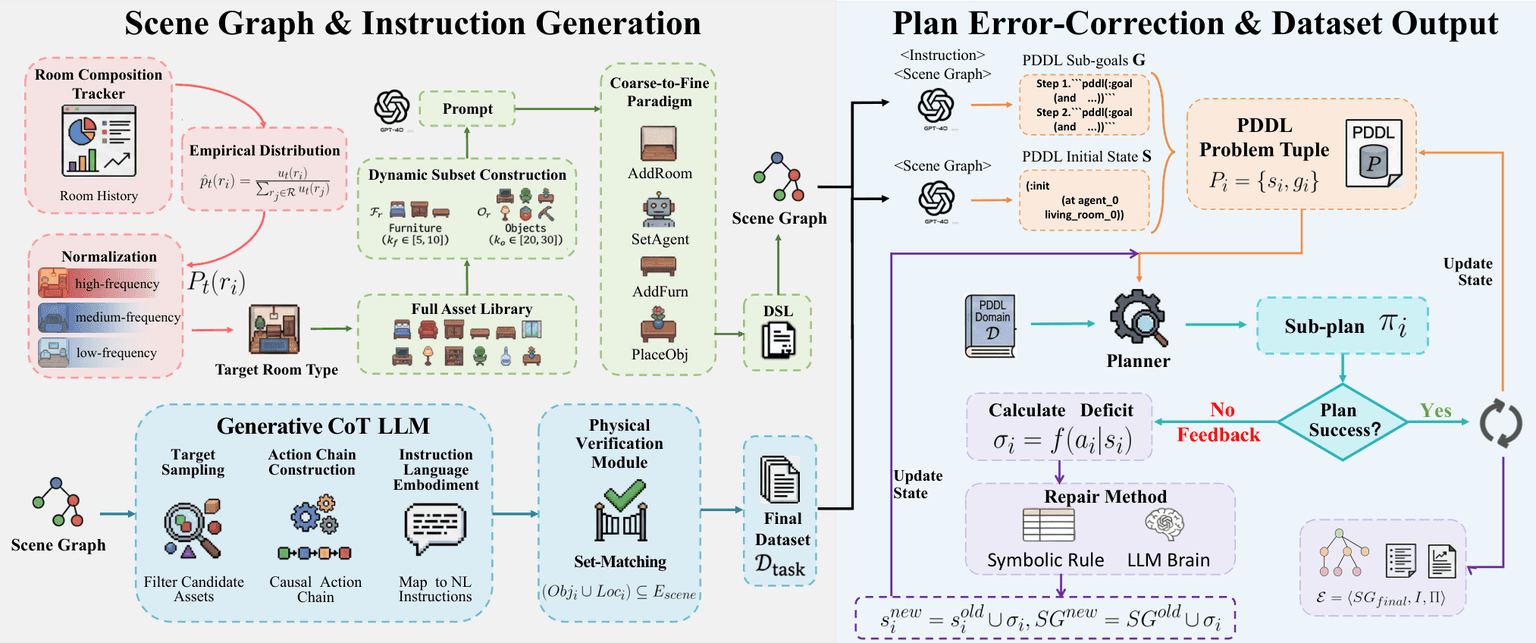
SCOPE는 로봇용 다양하고 실행 가능한 작업 및 동작 계획 데이터셋을 생성하는 자동화 프레임워크입니다. 계획 실행 실패를 활용해 장면 그래프의 논리적 불일치를 수정함으로써 계획의 물리적 실행 가능성을 확보하는 것을 목표로 합니다. 실험에서 SCOPE로 생성한 데이터는 DELTA 생성 데이터로 학습한 모델에 비해 미세 조정된 후속 TAMP 모델의 성공률을 절대값 기준 12.33% 향상시켰습니다.
출처에 기반한 짧은 요약입니다. 기사 전문을 재게시하지 않으며 AI의 도움을 받아 작성·번역합니다.
논문 정보
Chaoyue Li, Zeyu Gao, Yanfeng Lu, Fan Luo
arXiv: 2610.31518 · v1
사전 공개 논문은 동료 심사를 마치지 않았을 수 있습니다.