
불확실성을 고려한 순응형 보조를 위한 전신 동작 기반 기준 궤적 생성
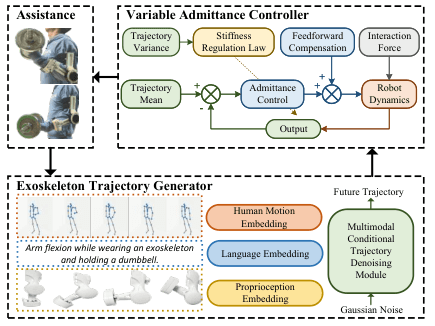
이 논문은 외골격 보조를 위한 이중 루프 제어 전략을 제안한다. 잡음 제거 생성기는 전신 인체 동작과 외골격 고유감각 정보를 사용하고, 작업 설명을 보조 단서로 활용해 미래 궤적을 생성한다. 제어기는 샘플링된 궤적의 평균을 기준값으로, 분산을 가변 어드미턴스 제어를 통한 강성 조절에 사용한다. 실험 결과, 표준 기준 방법보다 근육 활성도가 감소하고 무보조 조건보다 대사 에너지 소비가 낮은 것으로 나타났다.
출처에 기반한 짧은 요약입니다. 기사 전문을 재게시하지 않으며 AI의 도움을 받아 작성·번역합니다.
논문 정보
Muyuan Ma, Long Cheng, Lijun Han, Haotian Zhai, Xinpan Meng, Xiuze Xia, Houcheng Li, Zeyu Liu
arXiv: 2610.31302 · v1
사전 공개 논문은 동료 심사를 마치지 않았을 수 있습니다.