
로봇이 아닌 합성 데이터에서 로봇 행동 사전분포 학습하기
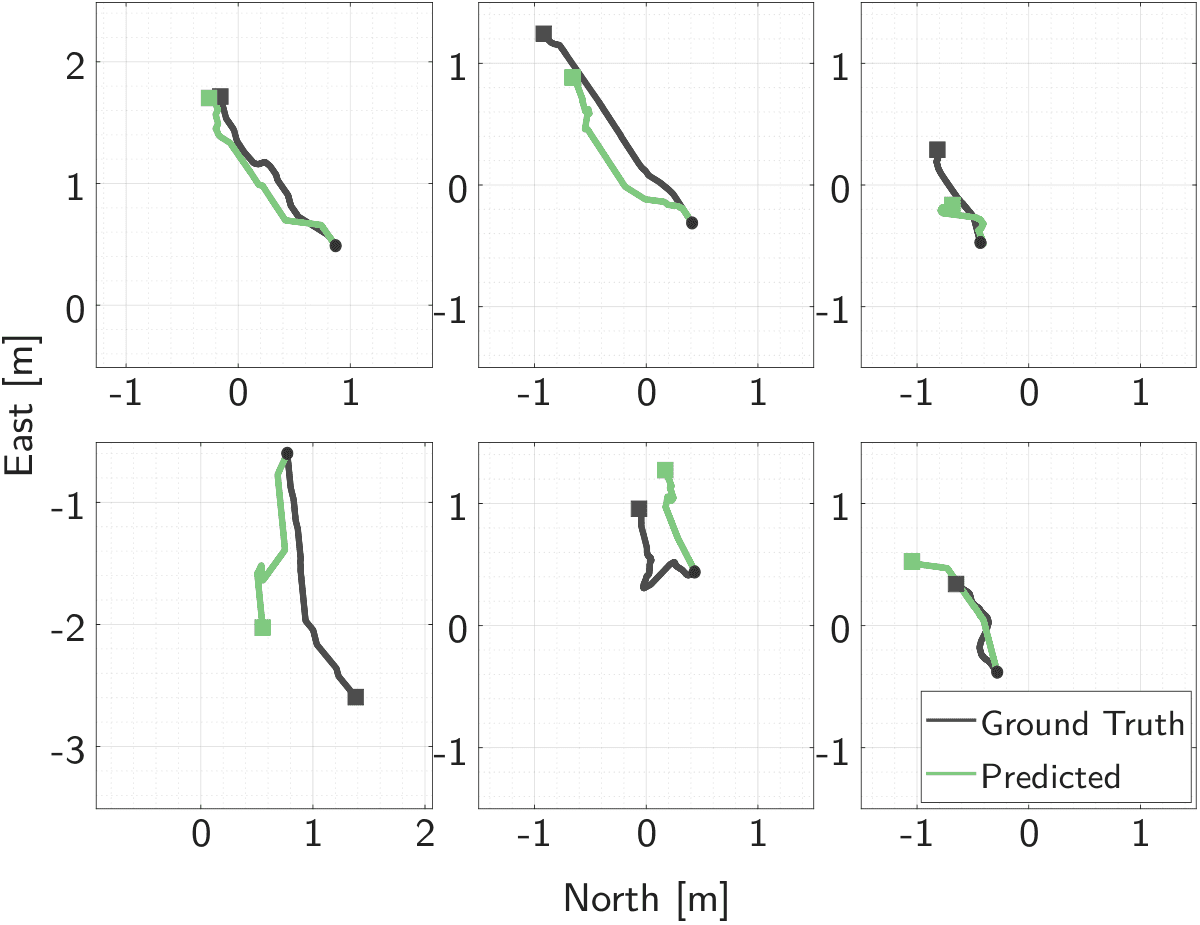
이 논문은 제어의 수학적 추상화에 기반해 절차적으로 생성한 데이터만으로, 사전 학습 중 실제 로봇 행동을 보지 않은 Transformer가 유용한 로봇 행동 사전분포를 학습할 수 있는지 시험한다. 모델은 인컨텍스트 학습을 통해 접해 보지 않은 실제 로봇 작업에서 무시할 수 없는 수준의 제로샷 행동 예측 성능을 보인다. 특화된 제어 사전분포는 일반적인 인과 사전분포보다 뛰어나다. 연산량을 맞춰 실제 로봇 데이터로 학습한 모델은 학습 중 접한 데이터셋에서만 더 나은 성능을 보인다.
출처에 기반한 짧은 요약입니다. 기사 전문을 재게시하지 않으며 AI의 도움을 받아 작성·번역합니다.
논문 정보
Mateusz Odrowaz-Sypniewski, Michael Amir, Jasmine Bayrooti, Ajay Shankar, Amanda Prorok
arXiv: 2610.31275 · v1
사전 공개 논문은 동료 심사를 마치지 않았을 수 있습니다.