DailyMechaTHE ROBOTICS BRIEFING
⌕
INDEPENDENT SOURCES. A CLEARER PICTURE.Sunday, October 25, 2026
THE DAILY BRIEF

로봇 업계의 새 소식

News, research and the machines
moving the field forward.

초기화
Eka Robotics, 로봇용 시각·힘·행동 모델 확장 위해 $150M 조달

Eka Robotics, 로봇용 시각·힘·행동 모델 확장 위해 $150M 조달

Eka Robotics는 시각·힘·행동 모델을 확장하고 고객사 배치를 늘리기 위해 Series A에서 $150 million을 조달했다고 발표했습니다. 회사는 시뮬레이션과 대규모 강화 학습으로 모델을 훈련해 로봇이 다양한 물체와 조건에서 정교한 조작을 일반화하도록 돕는다고 밝혔습니다. Eka는 훈련 분포에 포함되지 않은 물체를 집는 작업에서 시간당 약 1,500회의 작업을 수행한다고 보고했으며, 자사 로봇이 전구를 돌려 끼우고 전선을 삽입할 수도 있다고 밝혔습니다.
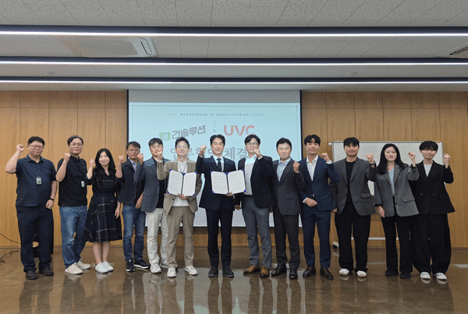
Gunsolution과 UBC, AI·디지털 트윈 제조 자동화 플랫폼 구축 계획

Gunsolution과 UBC, AI·디지털 트윈 제조 자동화 플랫폼 구축 계획

Gunsolution과 UBC는 Gunsolution의 GUNNOS 운영체제와 UBC의 OCTOPUS 플랫폼을 결합한 AI 기반 자율 제조 솔루션을 개발하고 공동 상용화하기로 양해각서(MOU)를 체결했다. 계획된 시스템은 디지털 트윈을 활용한 공정 및 로봇 작업 시나리오 분석·검증과 공장 현장의 로봇 및 장비 제어·운영을 연계한다. 양사는 한국과 해외에서 공동 판매도 추진할 계획이다. 기사에 따르면 이 통합 솔루션은 아직 실제 구축이 완료되지 않았다.

Webinar to discuss how the FCC robotics ruling affects automation buyers

Webinar to discuss how the FCC robotics ruling affects automation buyers

Vecna Robotics, Locus Robotics, and the Association for Advancing Automation will discuss how the FCC’s restrictions on certain foreign-made advanced robots could affect automation buyers. The free webinar, scheduled for October 27, 2026, will cover which robots and companies are affected, connected-system risks, long-term supportability, supply-chain resilience, and acquisition and service strategies. Vecna Robotics says its U.S.-made systems are not directly affected by the ruling.

번역 대기 · 영어 요약
Generative Bionics, 이탈리아에 휴머노이드용 Physical AI 데이터 팩토리 계획

Generative Bionics, 이탈리아에 휴머노이드용 Physical AI 데이터 팩토리 계획

Generative Bionics는 이탈리아에 5,000제곱미터 규모의 Physical AI 데이터 팩토리를 건설할 계획이며, 2027년 4분기까지 가동을 목표로 한다. GENE.01 휴머노이드 로봇 여러 대가 재현된 작업 환경에서 산업 작업을 수행하며 시각, 동작, 전신 촉각 데이터를 수집할 예정이다. 회사는 물리적 데이터와 디지털 트윈 시뮬레이션을 활용해 고객사에 배치하기 전에 로봇을 훈련하고 검증할 계획이라고 밝혔다. AMD는 AI 인프라 파트너로 예정돼 있다. 이 시설은 가동 중인 곳이 아니라 건설 계획이 발표된 단계다.

후리오트 로보틱스와 호쿠쇼 코리아, 물류 자동화 협력

후리오트 로보틱스와 호쿠쇼 코리아, 물류 자동화 협력

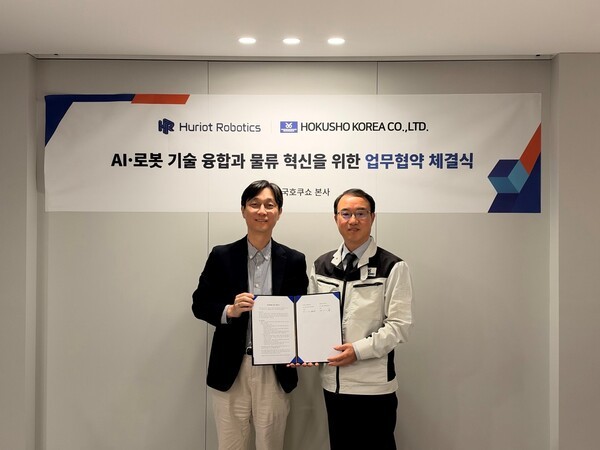
후리오트 로보틱스와 호쿠쇼 코리아는 공동 물류 자동화 프로젝트를 모색하기 위한 업무협약(MOU)을 체결했다. 양사는 호쿠쇼의 수직 컨베이어와 PAS 소터를 후리오트의 자율이동로봇(AMR), 무인운반 지게차(AGF), 레이저 유도 차량(LGV)과 연계하는 방안을 검토한다. 고객 요구사항을 함께 검토하고 고정 설비와 이동 로봇을 연결하는 통합 시스템을 제안할 계획이다. 이번 기사는 협력 계획을 발표한 것으로, 구축 완료나 측정된 성과를 의미하지는 않는다.

한국, 자율주행차와 이동형 로봇 활성화 위한 규제 개편 추진

한국, 자율주행차와 이동형 로봇 활성화 위한 규제 개편 추진

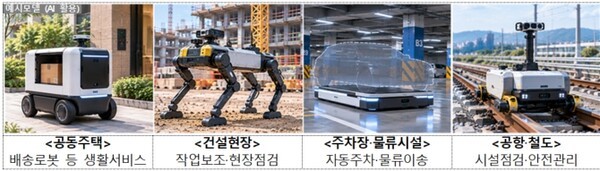
한국 국토교통부는 무인 차량과 이동형 로봇의 승인 절차를 간소화하고 운영 규칙을 마련할 계획이라고 발표했다. 여기에는 요건을 충족하는 자율주행차를 위한 신속 허가 제도, 원격 모니터링과 긴급 대응을 담당할 서비스 운영자 체계의 제안, 아파트·건설 현장·주차 및 물류 시설·공항과 철도에서 로봇을 위한 분야별 규칙이 포함된다. 이번 계획은 기술이 시험 단계를 넘어 상용 서비스로 이어지도록 하는 데 목적이 있으며, 실제 효과는 향후 규정과 시행에 달려 있다.

이 영상은 자동차 제조의 자동화된 기계 작업 및 조립 환경에서 FANUC ASI를 소개합니다.

FBR은 Mantis™가 공장 인수 테스트를 통과했으며 고객을 위해 실제 부품을 용접할 예정이라고 밝혔습니다. 썸네일에는 용접 작업을 하는 로봇 팔이 보입니다.

이 연구는 작업별 로봇-인간 물체 전달 구성을 선택하는 방법인 GENESIS-Handover를 제시하고, 이동형 매니퓰레이터에 시스템을 배포한 내용을 설명합니다.

연구 동향

보기 논문 →
감각운동 정렬: 체화된 정책 성공을 위한 플라톤적 대리 지표

감각운동 정렬: 체화된 정책 성공을 위한 플라톤적 대리 지표

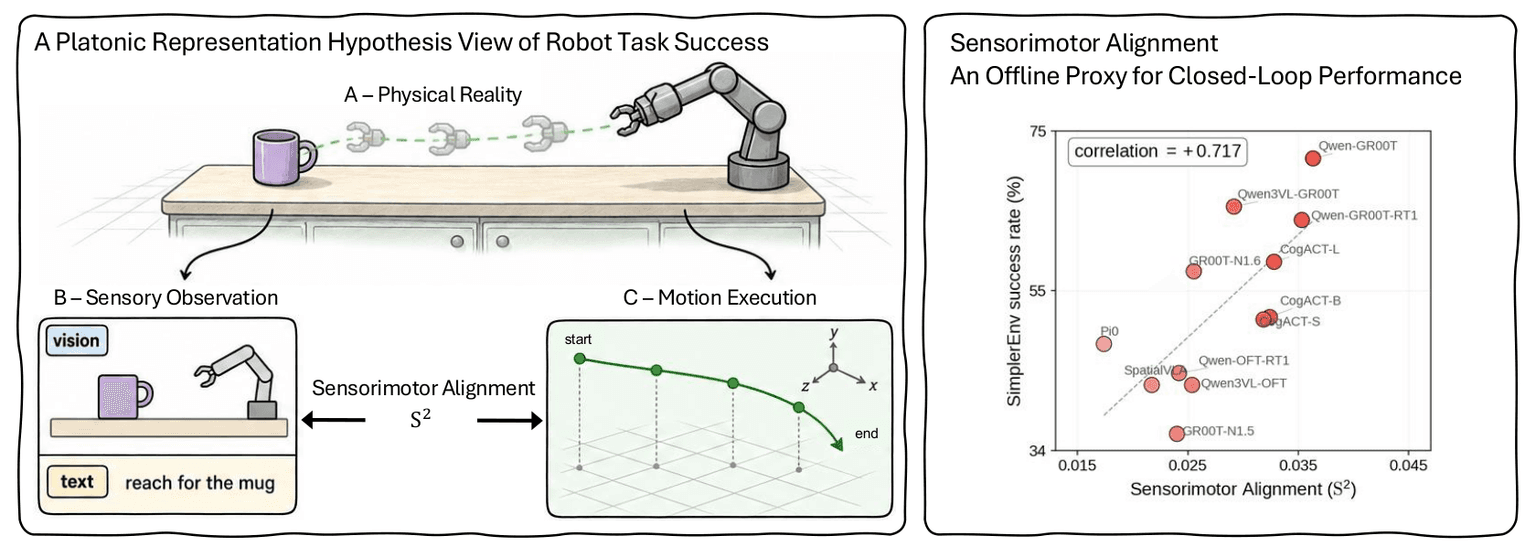
이 논문은 모델의 감각 표현을 말단 작동기 궤적으로 나타낸 물리적 운동의 기하학과 비교하는, 학습이 필요 없는 오프라인 지표인 감각운동 정렬(S²)을 제안한다. 12개의 비전-언어-행동 모델에서 S²는 후속 로봇 작업의 성공률과 양의 상관관계를 보인다. 저자들은 이를 미세 조정이나 비용이 많이 드는 폐루프 평가에 앞서 모델의 우선순위를 정하고 유망한 비전-언어 백본을 식별하는 저비용 방법으로 제시한다.

OpenTac: 맞춤형·확장형·전이 가능한 3D 촉각 센싱을 위한 오픈 생태계

OpenTac: 맞춤형·확장형·전이 가능한 3D 촉각 센싱을 위한 오픈 생태계

OpenTac은 로봇 응용을 위해 확장 가능한 저항식 촉각 스킨과 CAD, 시뮬레이션 및 데이터 수집 도구를 결합합니다. 구조화된 변형 가능 오버레이는 택셀 응답을 통해 수직력과 국소 전단력을 인코딩합니다. 저자들은 30개가 넘는 센서 설계를 제작했다고 보고하고, 실제 환경의 네 가지 로봇 구현체에서 촉각 피드백 제어와 조작 정책 학습을 시연합니다. 적응형 판독은 킬로헤르츠 속도에 도달하며, 1024택셀 스킨에서 업데이트당 16개 택셀을 샘플링할 때 전체 배열 래스터 스캔보다 19.2× 빠릅니다.

AI 삽화 · 근궤적을 통한 조화함수 기법 확장으로 협응 경로 생성AI 삽화

근궤적을 통한 조화함수 기법 확장으로 협응 경로 생성

이 프리프린트는 다각형 장애물이 있는 평면 공간에서 서로 대체 가능한 로봇과 목표 지점을 위한 협응 경로를 연구한다. 제안된 구성은 등각 사상과 일반화된 근궤적을 사용해 로봇-목표 배정 및 경로를 도출한다. 저자들은 안전성 검사와 시뮬레이션 사례를 설명한다. DailyMecha는 초록을 요약했으며, 수학적 주장을 독립적으로 검증하지 않았다.

오픈소스

보기 →