DailyMechaTHE ROBOTICS BRIEFING
⌕
INDEPENDENT SOURCES. A CLEARER PICTURE.Sunday, October 25, 2026
DAILYMECHA / 논문

논문

Fresh research. Original abstracts preserved.

초기화
Latest submittedRecently updated
4 records · newest first
그리드목록
OpenTac: 맞춤형·확장형·전이 가능한 3D 촉각 센싱을 위한 오픈 생태계

OpenTac: 맞춤형·확장형·전이 가능한 3D 촉각 센싱을 위한 오픈 생태계

OpenTac은 로봇 응용을 위해 확장 가능한 저항식 촉각 스킨과 CAD, 시뮬레이션 및 데이터 수집 도구를 결합합니다. 구조화된 변형 가능 오버레이는 택셀 응답을 통해 수직력과 국소 전단력을 인코딩합니다. 저자들은 30개가 넘는 센서 설계를 제작했다고 보고하고, 실제 환경의 네 가지 로봇 구현체에서 촉각 피드백 제어와 조작 정책 학습을 시연합니다. 적응형 판독은 킬로헤르츠 속도에 도달하며, 1024택셀 스킨에서 업데이트당 16개 택셀을 샘플링할 때 전체 배열 래스터 스캔보다 19.2× 빠릅니다.

Progress Probes P²: 비전-언어-행동 모델을 위한 경량 런타임 모니터링

Progress Probes P²: 비전-언어-행동 모델을 위한 경량 런타임 모니터링

Progress Probes는 오픈소스 π0.5 비전-언어-행동 모델의 활성값으로 선형 프로브를 학습하고, 성공적인 시연을 활용해 작업 진행 상황을 추정합니다. 런타임 모니터는 추정된 진행 상황이 예상 궤적보다 뒤처지거나 벗어나는 실행을 표시합니다. 시뮬레이션 및 실제 조작 작업 전반에서 이 방법은 VLM 기반 모니터 및 실패 데이터를 학습에 사용한 방법과 대등하거나 더 나은 성능을 보였으며, 외부 파운데이션 모델은 필요하지 않았습니다.

VecTile: 3-DoF 힘 감지를 위한 저비용 유연 촉각 어레이

VecTile: 3-DoF 힘 감지를 위한 저비용 유연 촉각 어레이

VecTile은 압저항층과 실리콘 돌기를 사용해 수직력과 전단력을 구분하는 두께 6 mm의 유연 촉각 어레이입니다. 4×4 어레이의 가격은 $35 미만이며, 단일 택셀 테스트에서 수직력과 전단력 오차의 RMS는 각각 0.39 N과 0.16 N이었습니다. 저자들은 풍선을 손상시키지 않는 메스 접촉과 Diffusion Policy 기반 전원 플러그 삽입 성능의 향상을 시연합니다.

GelSlim 5.0: 단일 손끝 카메라로 시각과 촉각 통합

GelSlim 5.0: 단일 손끝 카메라로 시각과 촉각 통합

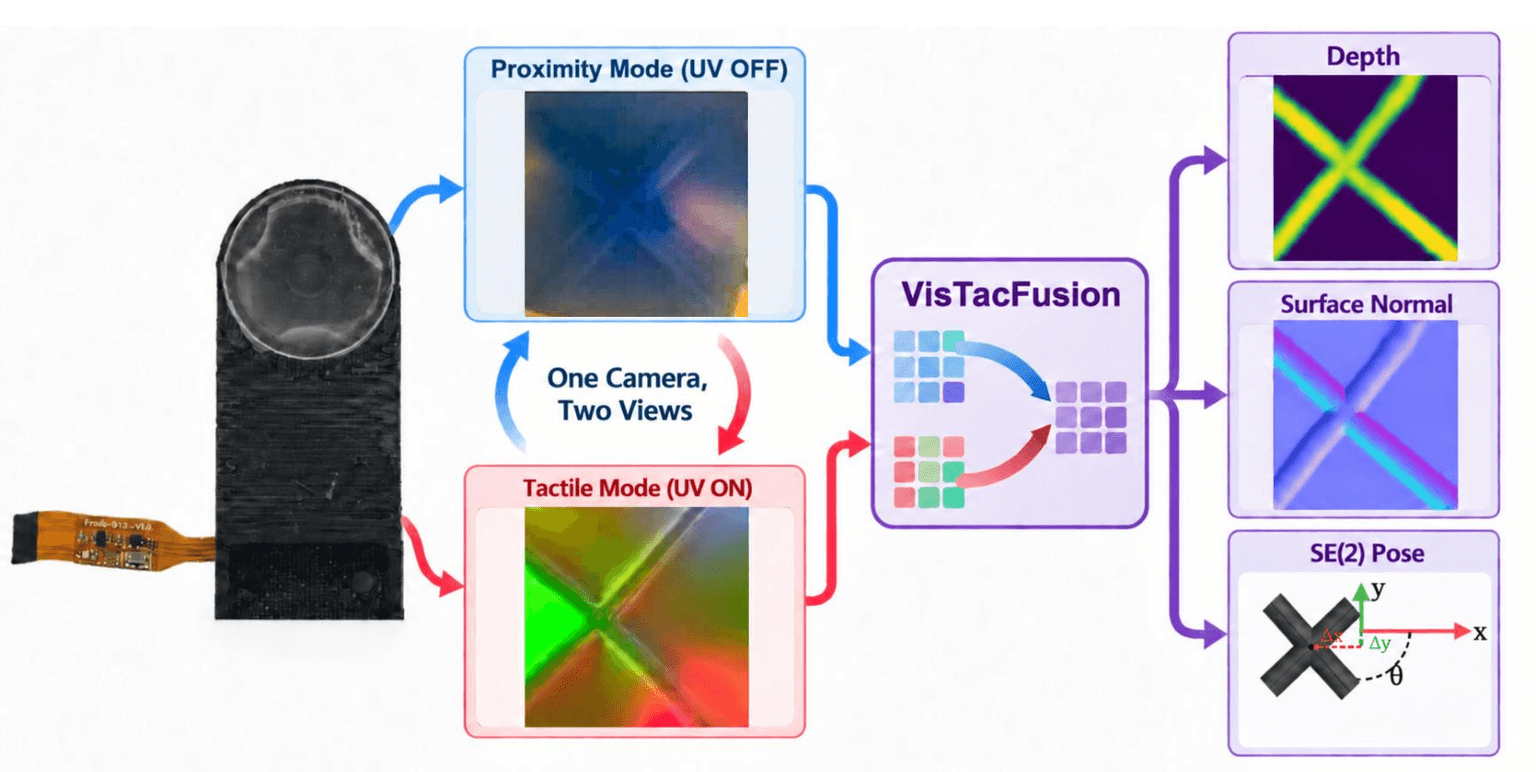
GelSlim 5.0은 고정된 손끝 카메라 하나와 UV 반응형 접촉층을 사용해 조명을 전환하며 시각 및 촉각 이미지를 순차적으로 캡처합니다. VisTacFusion 트랜스포머는 평면상의 물체 자세와 접촉 깊이 및 표면 법선을 추정하며, 모달리티 드롭아웃을 통해 쌍별 또는 단일 모달리티 입력을 지원합니다. 알려진 물체 12개에 대한 실제 검증 데이터에서 쌍별 입력은 촉각 전용 추론보다 깊이 MSE를 61.2% 낮췄고, 시각 전용 추론보다 93.7% 낮췄습니다.

Verified published records only; coverage is not a census. arXiv preprints may not be peer reviewed. Official code is linked only after verification.