감각운동 정렬: 체화된 정책 성공을 위한 플라톤적 대리 지표
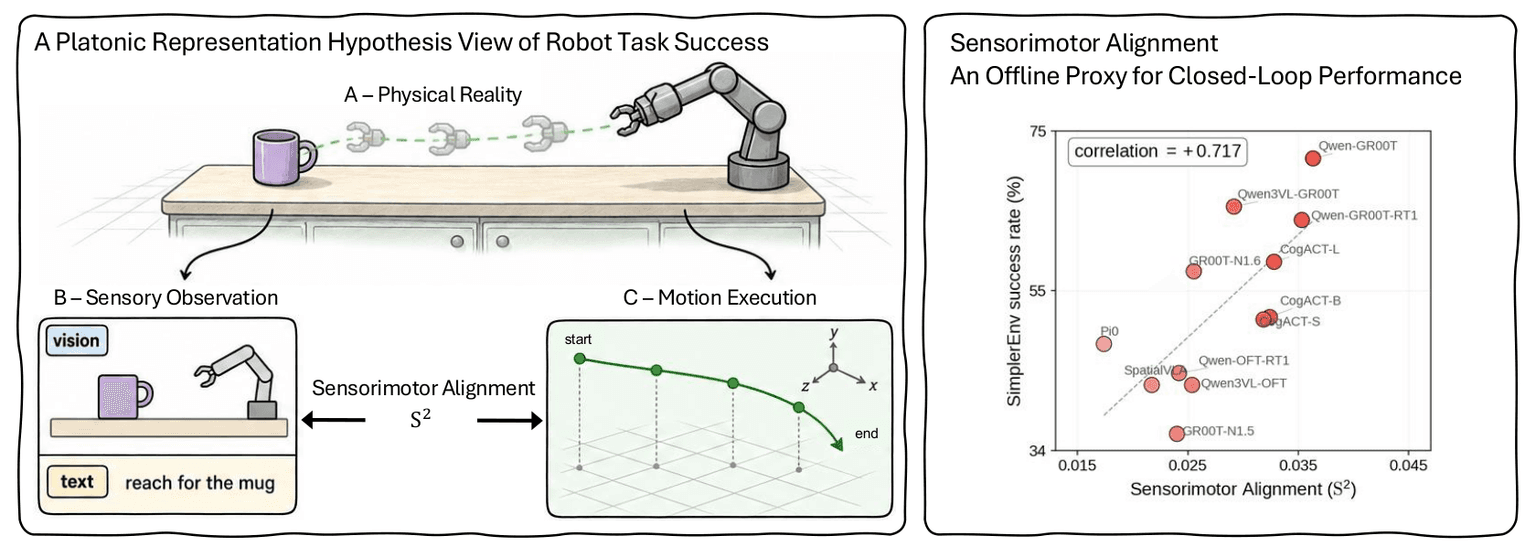
이 논문은 모델의 감각 표현을 말단 작동기 궤적으로 나타낸 물리적 운동의 기하학과 비교하는, 학습이 필요 없는 오프라인 지표인 감각운동 정렬(S²)을 제안한다. 12개의 비전-언어-행동 모델에서 S²는 후속 로봇 작업의 성공률과 양의 상관관계를 보인다. 저자들은 이를 미세 조정이나 비용이 많이 드는 폐루프 평가에 앞서 모델의 우선순위를 정하고 유망한 비전-언어 백본을 식별하는 저비용 방법으로 제시한다.