
SCOPE: Scene-graph Construction Optimized by Plan Error-correction for Robot Long-term Planning Datasets
Traducción pendiente. Se muestra el resumen en inglés.
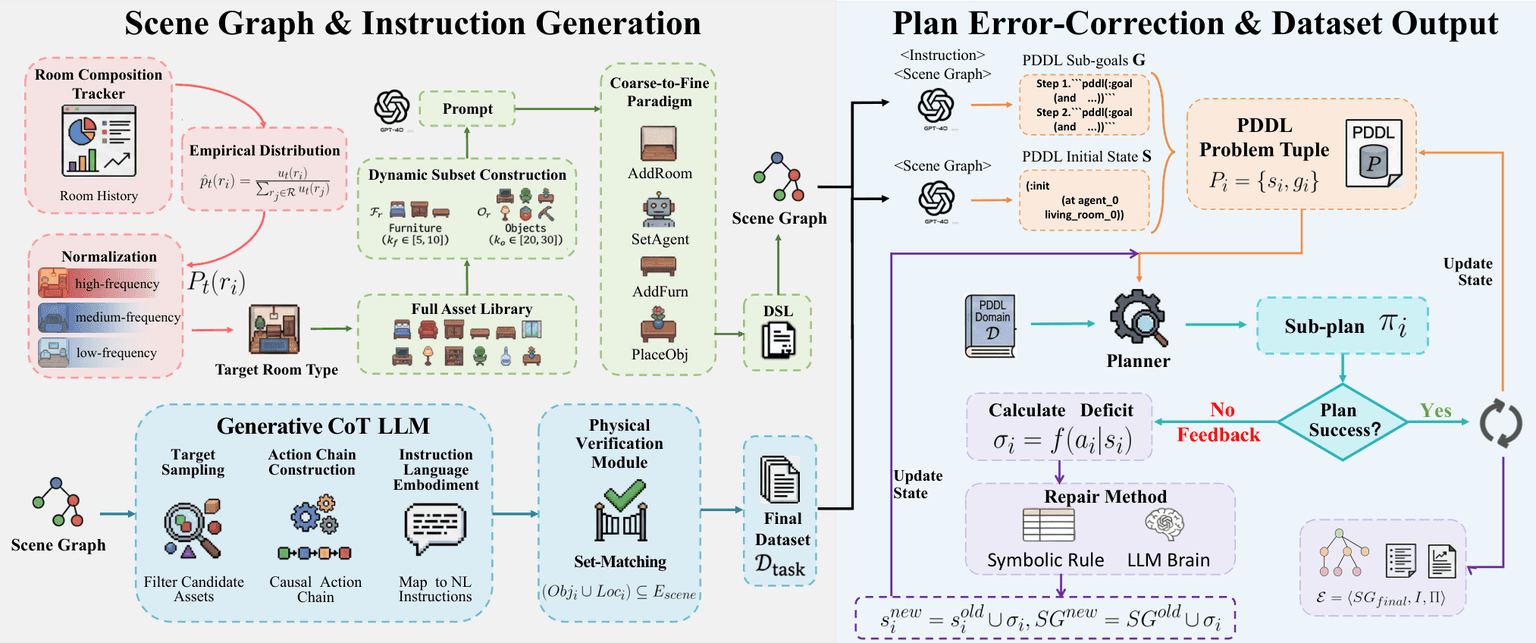
SCOPE is an automated framework for generating diverse, executable task-and-motion-planning datasets for robots. It uses planner execution failures to correct logical inconsistencies in scene graphs, aiming to ensure plans are physically feasible. In experiments, data generated by SCOPE improved a fine-tuned downstream TAMP model’s success rate by an absolute 12.33% over a counterpart trained on DELTA-generated data.
A short source-linked brief, prepared and localized with AI assistance. The original article is not republished.
Paper details
Chaoyue Li, Zeyu Gao, Yanfeng Lu, Fan Luo
arXiv: 2610.31518 · v1
Preprints may not have completed peer review.