
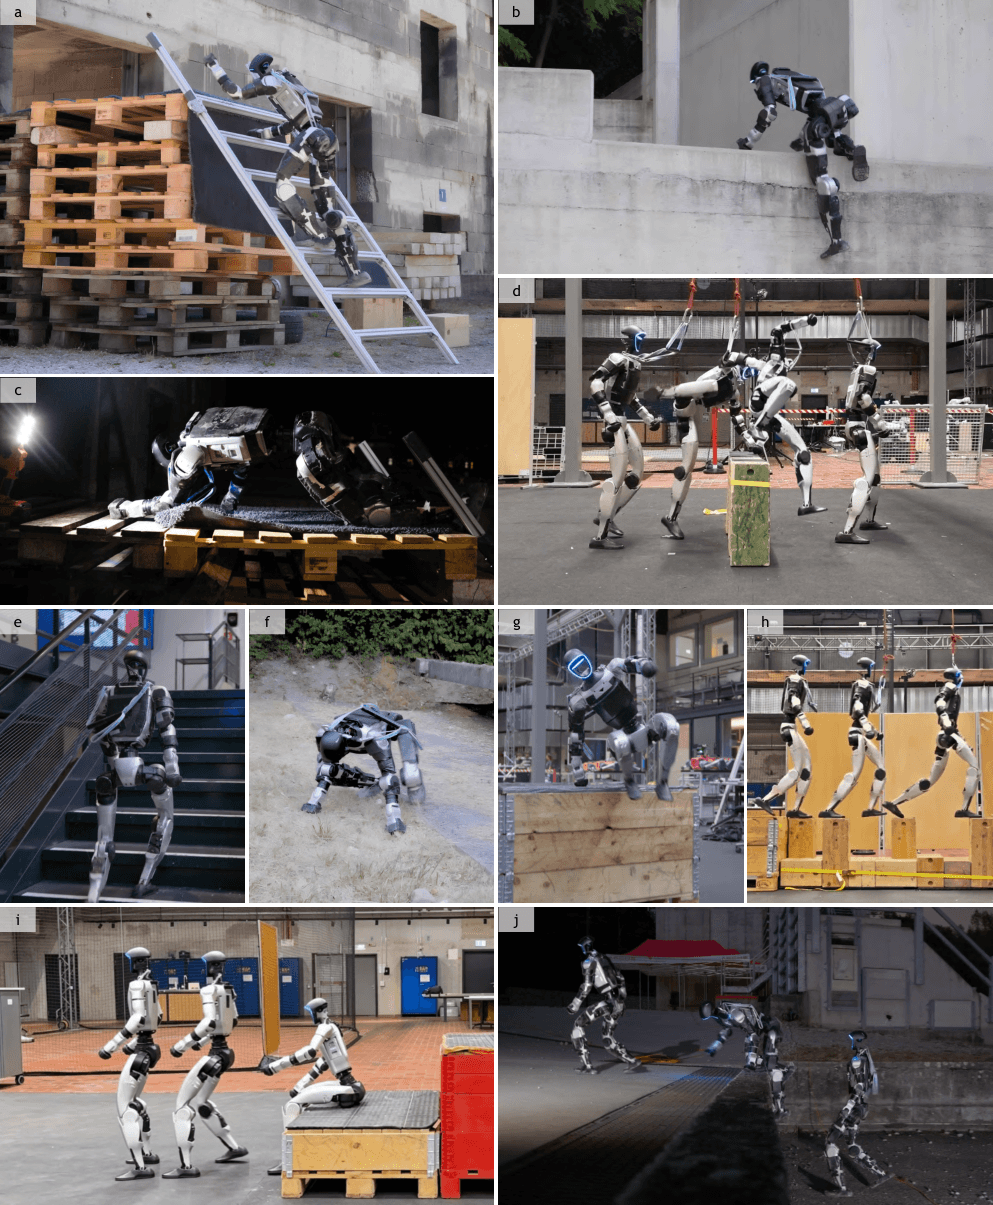
어텐션 기반 접촉 계획을 통한 휴머노이드 이동성
이 프레임워크는 어텐션 기반 접촉 계획기와 접촉 조건화 전신 추적기를 사용해 Unitree G1 휴머노이드를 제어합니다. 동작 데이터는 학습 사전 정보로만 사용되며, 강화학습 미세 조정을 통해 정책이 시연 데이터의 범위를 벗어난 지형 변화에도 대응하도록 합니다. 배포 시에는 기준 입력 없이 온보드 관측값을 사용하므로, 하나의 정책으로 사다리와 계단 오르기, 기어가기, 도약해 장애물 넘기, 징검다리 건너기 등의 작업을 수행할 수 있습니다.