
근궤적을 통한 조화함수 기법 확장으로 협응 경로 생성
이 프리프린트는 다각형 장애물이 있는 평면 공간에서 서로 대체 가능한 로봇과 목표 지점을 위한 협응 경로를 연구한다. 제안된 구성은 등각 사상과 일반화된 근궤적을 사용해 로봇-목표 배정 및 경로를 도출한다. 저자들은 안전성 검사와 시뮬레이션 사례를 설명한다. DailyMecha는 초록을 요약했으며, 수학적 주장을 독립적으로 검증하지 않았다.
Fresh research. Original abstracts preserved.
이 프리프린트는 다각형 장애물이 있는 평면 공간에서 서로 대체 가능한 로봇과 목표 지점을 위한 협응 경로를 연구한다. 제안된 구성은 등각 사상과 일반화된 근궤적을 사용해 로봇-목표 배정 및 경로를 도출한다. 저자들은 안전성 검사와 시뮬레이션 사례를 설명한다. DailyMecha는 초록을 요약했으며, 수학적 주장을 독립적으로 검증하지 않았다.
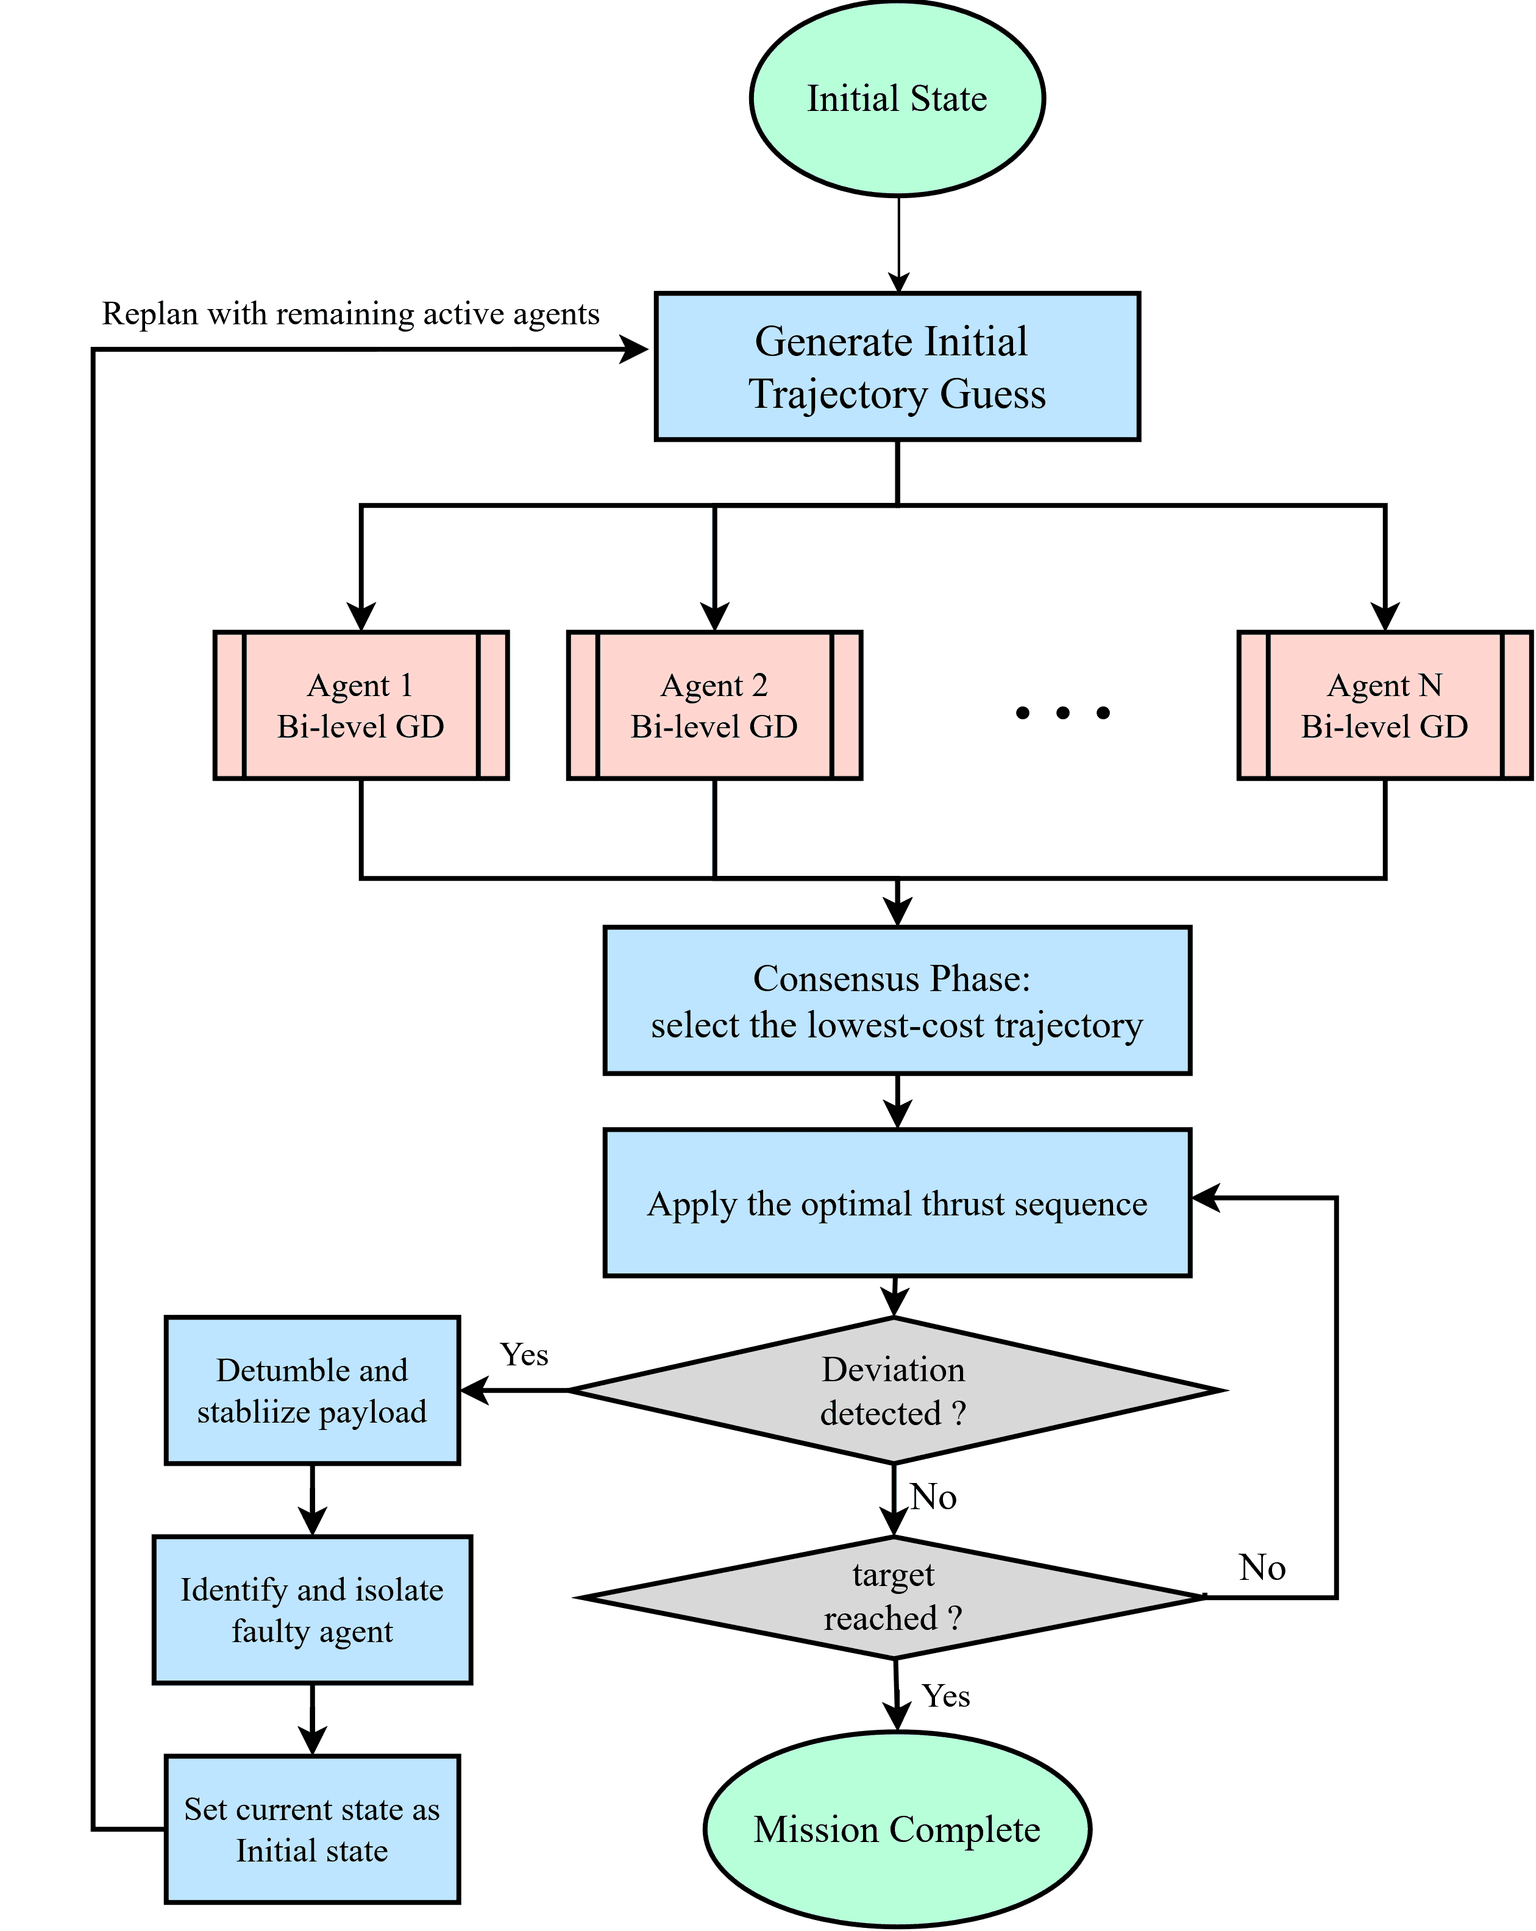
이 논문은 강체 탑재체를 수송하는 소형 우주선 군집을 위한 분산형 이중 수준 최적화 프레임워크를 제시한다. 이 프레임워크는 볼록 추력 할당 문제와 탑재체 토크 궤적을 탐색하는 외부 문제를 분리하고, 전체 비선형 계획법이 수렴할 때까지 기다리지 않고 정확한 그래디언트를 사용해 연료 효율적인 해를 찾는다. 저자들은 이론적 수렴 보장을 제시하고, 비행 중 고장으로부터의 폐루프 복구를 포함한 광범위한 몬테카를로 시뮬레이션으로 이 방법을 검증한다. 짧은 시간 규모에서의 성능은 에이전트 수에 따라 확장된다.
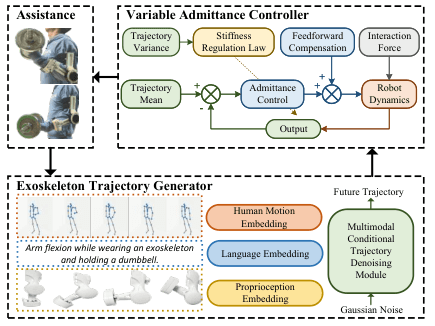
이 논문은 외골격 보조를 위한 이중 루프 제어 전략을 제안한다. 잡음 제거 생성기는 전신 인체 동작과 외골격 고유감각 정보를 사용하고, 작업 설명을 보조 단서로 활용해 미래 궤적을 생성한다. 제어기는 샘플링된 궤적의 평균을 기준값으로, 분산을 가변 어드미턴스 제어를 통한 강성 조절에 사용한다. 실험 결과, 표준 기준 방법보다 근육 활성도가 감소하고 무보조 조건보다 대사 에너지 소비가 낮은 것으로 나타났다.
Verified published records only; coverage is not a census. arXiv preprints may not be peer reviewed. Official code is linked only after verification.